

 搜索


王兴兴把自己的时间表提前了。
两个月前,他判断具身智能迎来突破,快则两三年,慢则五到十年。结果宇树最近跌的惨不忍睹。
最近在工博会上,他把最快的预期改成了一两年。让他改变判断的是GPT-6:宇树团队把它放到不同机器人上做任务测试,他觉得效果非常不错。他还反省,过去十几年最大的错误,是对AI相信得不够。
王兴兴在工博会现场谈到,宇树已经用新模型进行机器人任务测试
在《宇树到底做错了什么?》里,我们讨论过宇树面对的难题:机器已经卖起来了,让机器干活的智能还得继续补。现在,上游的大模型开始替机器人理解任务、安排步骤,专门的具身模型也在展示看一次示范学习新任务、把已有能力带进陌生环境的办法。
原来需要机器人公司逐项开发的一部分能力,开始能够从基础模型那里获得。王兴兴因此可以开始重新计算,宇树还要花多少时间和钱,才能让已经造出来的机器真正好用。
宇树想把模型的进步变成机器的用途,
大模型开始接管具身任务
Google展示过这样一个场景:用户用自然语言提出要求,Spot机器人去取爆米花。负责理解和组织这件事的,是Gemini Robotics ER 2。它调用机器人的导航和机械臂接口,把人的要求变成一连串动作。
模型基于Gemini 3.5 Flash,进一步加入具身推理训练。在Google的机器人系统里,它还能观察环境、安排步骤、跟踪任务进度,再把执行交给动作模型。通用多模态模型积累的理解能力,已经有了一条进入机器人工作流程的实际路径。
开发通用机器人模型的Skild AI展示的,是机器人怎样从一次示范中学习新任务。工作人员录下一段操作视频,交给已经预训练好的S1,机器人就尝试照着做。一次盆栽测试中,从开始录制示范,到机器人开始自主执行,团队用了11分钟,没有为这个新任务重新训练模型。
它也会根据眼前的东西调整做法。示范者用浇水壶,机器人面前只有一杯水,它就改用杯子。模型要从演示中理解目的,再利用已经学过的能力完成它。
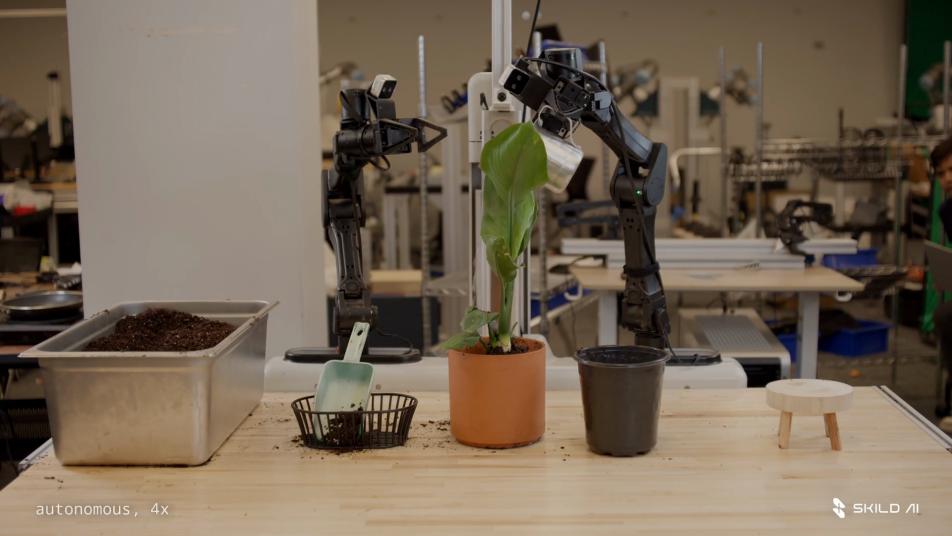
Skild的测试中,机器人改用水杯给植物浇水
过去,教机器人做一项新工作,往往还要安排数据采集和专项训练。S1让人看到了另一种产品形态:机器买回来以后,用户有机会通过示范增加它的用途。新需求到来,研发团队未必每次都要重新开一个项目。
更让人熟悉的Figure,则直接把机器人带进了30个没有采集过训练数据的家庭,让它们收玩具、铺床和叠毛巾。房间布局变了,家具和物件也变了,机器人要自己找东西、挪动身体,再动手操作。
只能说,大模型还是太全面了。
在Figure的对照测试中,使用人类行为数据预训练的Helix 2.5,完整任务成功率达到56%;其他训练条件保持一致、没有这一步预训练的模型是9%。一次收玩具任务,要把13至15件玩具全部放进篮子才算完成,安全人员介入也算失败。
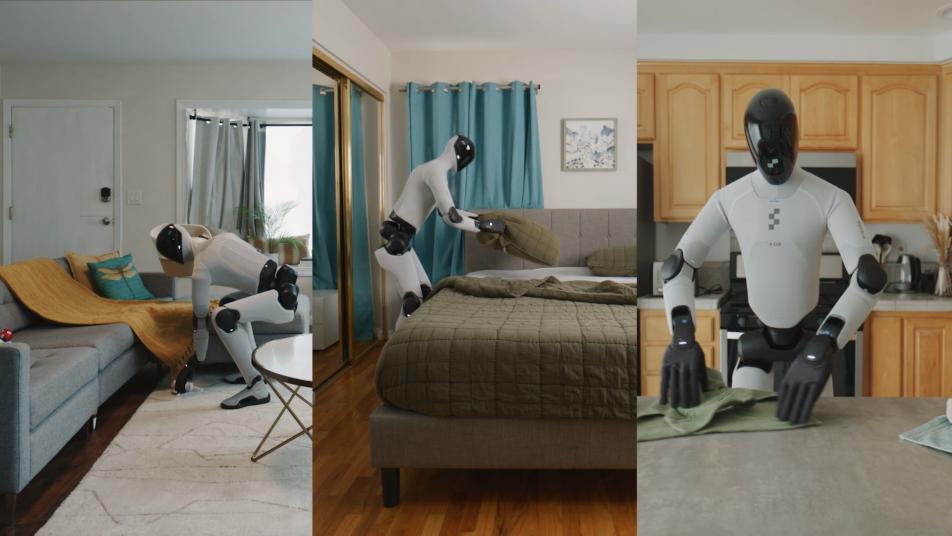
Figure的官方测试展示了收玩具、铺床和叠毛巾三种家庭任务
虽然这离具身智能走入寻常人家还有差距,但这个showcase已经可以证明,预训练积累的经验,有望减少新客户重新教机器的成本。
从理解指令,到学习新任务,再到适应陌生现场,这几组实验分别减少了机器人开发中的重复工作。通用模型经过具身训练后,开始承担任务理解和规划;具身基础模型继续把可复用的能力推进到操作动作。机器人公司需要自己开发什么,正在随之改变。
宇树已经在这么做了。它自己的具身模型以Qwen3-VL为基础,再加入交互预测和动作学习。王兴兴仍然做模型,但确实也不需要重新造轮子。
这对宇树有利,也会改变它面对的竞争。宇树能用上游模型给机器增加用途,其他整机厂也可以尝试接入。产品经理接下来要比较的,是更具体的场景:同一种工作,哪台机器做得更久、更少出错,客户换一个任务时,又要叫来多少工程师。
DeepSeek开始研究下一个议题
Flash的产品取向,已经写进了发布说明。
这也解释了,为什么模型厂商越来越重视Flash这类产品。一个Agent接到工作以后,可能要反复读取信息、调用工具、检查结果。每一步都要等,每一步都要花钱,出错后还要重来。应用开发者选模型,最终得算完成整项任务需要多少时间、多少费用。单次回答便宜,任务却反复失败,也省不下钱。
Google对Flash系列的定位同样明确:提高效率、缩短等待时间,让Agent能在生产环境里大规模运行。上文的机器人推理模型Gemini Robotics ER 2,就以Gemini 3.5 Flash为基础,再加入具身推理训练。模型公司为应用做的效率改进,已经有了进入机器人的具体路径。
这给
这些经验需要从操作中积累。宇树的具身模型在Qwen3-VL之外,还用了约2500小时真实机器人数据训练,覆盖不同设备和操作场景。对
训练方法也要重新处理。研究机器人基础模型的Physical Intelligence发现,某些把视觉语言模型与动作模块直接联合训练的做法,会让机器人更容易忽略语言指令,也更难把已有知识用于操作。
它与宇树的合作,正好可以放在这条路径里理解。
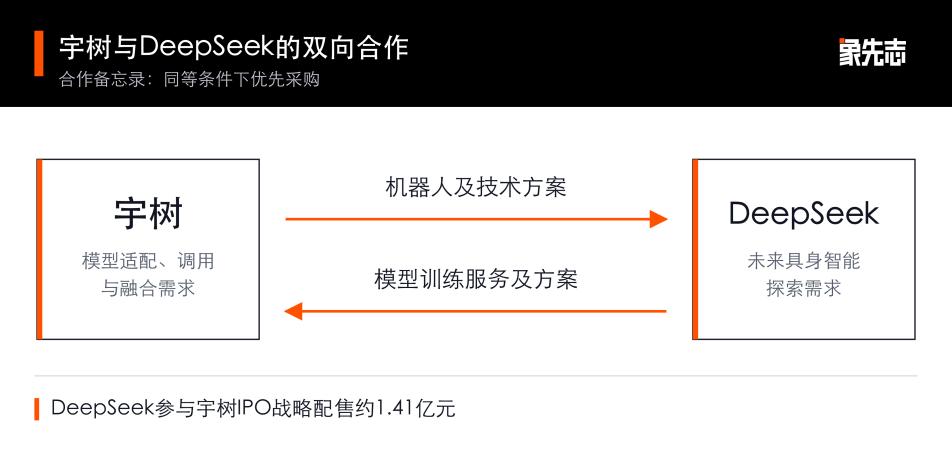
双方约定,同等条件下优先采购对方的产品和服务
据外媒报道,
宇树希望借用上游模型,减少自己重复开发的工作;
毕竟,
模型公司的商业化前景
到了这一步,
这是整家公司的拟融资,具身智能是它正在评估的方向之一。如果
同一场工博会对话中,王坚就提到,工业数据仍分散在企业内部,机器人和AI研究者很难直接使用。接受产业资本投资,可以增加接触现场的机会。到了具体工厂,哪些数据可以用、测试影响了生产由谁负责,仍要一件件谈。
模型用于机器人,也已经有人付钱。Skild披露,首次商业部署后的十个月,它已有60多家付费客户,确认收入5000万美元,约九成来自操作类任务。公司没有单独拆出纯模型许可费,这笔收入来自此前的商业部署。
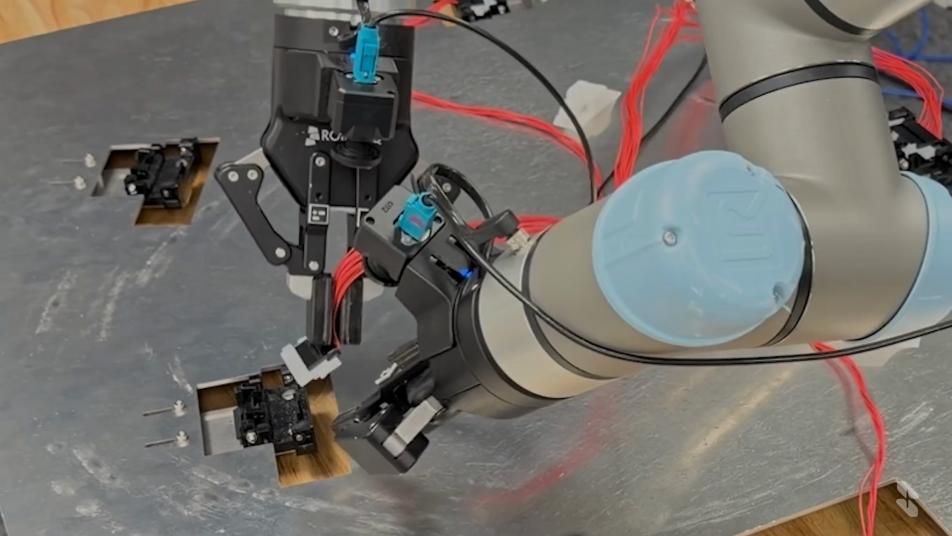
Skild 官方视频展示的机械臂操作画面
资方会继续观测“边际交付成本”,那就是:每增加一个客户,需要额外投入的适配研发、部署调试和现场支持成本。
Figure在没有采集过训练数据的30个家庭里测试家务,Skild则展示了通过一次示范尝试新任务。这些实验让人看到,已有能力有机会减少服务新客户时的重复开发。
Flash能让模型少用资源、更快完成任务。具身能力的复用,则有机会减少现场开发。对于同时承担部署工作的模型公司,推理成本和交付成本都得算进去:如果每个现场仍要反复派工程师调试,推理环节省下的钱,就可能被交付支出抵消。
降价也会改变
宇树已经把机器人模型列入IPO募投研发项目,预算包括设备、人员和实施等投入,外部模型公司有机会争取其中的训练与技术服务需求。只是,
对宇树而言,模型的进步可以让同一台机器多干一些活,也让客户少付一些开发费用。
