

 搜索


前段时间,波士顿动力公布了专为人形机器人Atlas打造的全新灵巧手,与行业常见拟人五指方案不同的是,这款灵巧手只有四根手指,其中拇指具备4个自由度,其他三根手指各有3个自由度,合计13个自由度,相较上一代的7个自由度近乎翻倍。若能保留五指设计,自由度还能提升。
常见口径中,不包含手腕的情况下,人手的自由度为21个,算上掌弓微动则为22个自由度,若是加上手腕,总计27个自由度。
过去几年不少企业推出了具备高自由度的灵巧手,如月泉仿生开发的Y-Hand M2拥有38个自由度,中科慧思的F系列绳驱仿生灵巧手拥有37个自由度,灵心巧手LinkerHand科研版最高拥有42个自由度,均超越了人手的自由度。
灵巧手是人形机器人执行复杂任务的核心,自由度则是灵巧手能否进行精细操作的关键。然而近两年企业对于自由度的追求却大幅放缓,不仅波士顿动力“砍掉”Atlas一根手指,9月份宇树科技发布的灵巧手产品Dex5-S,自由度也仅有22个。
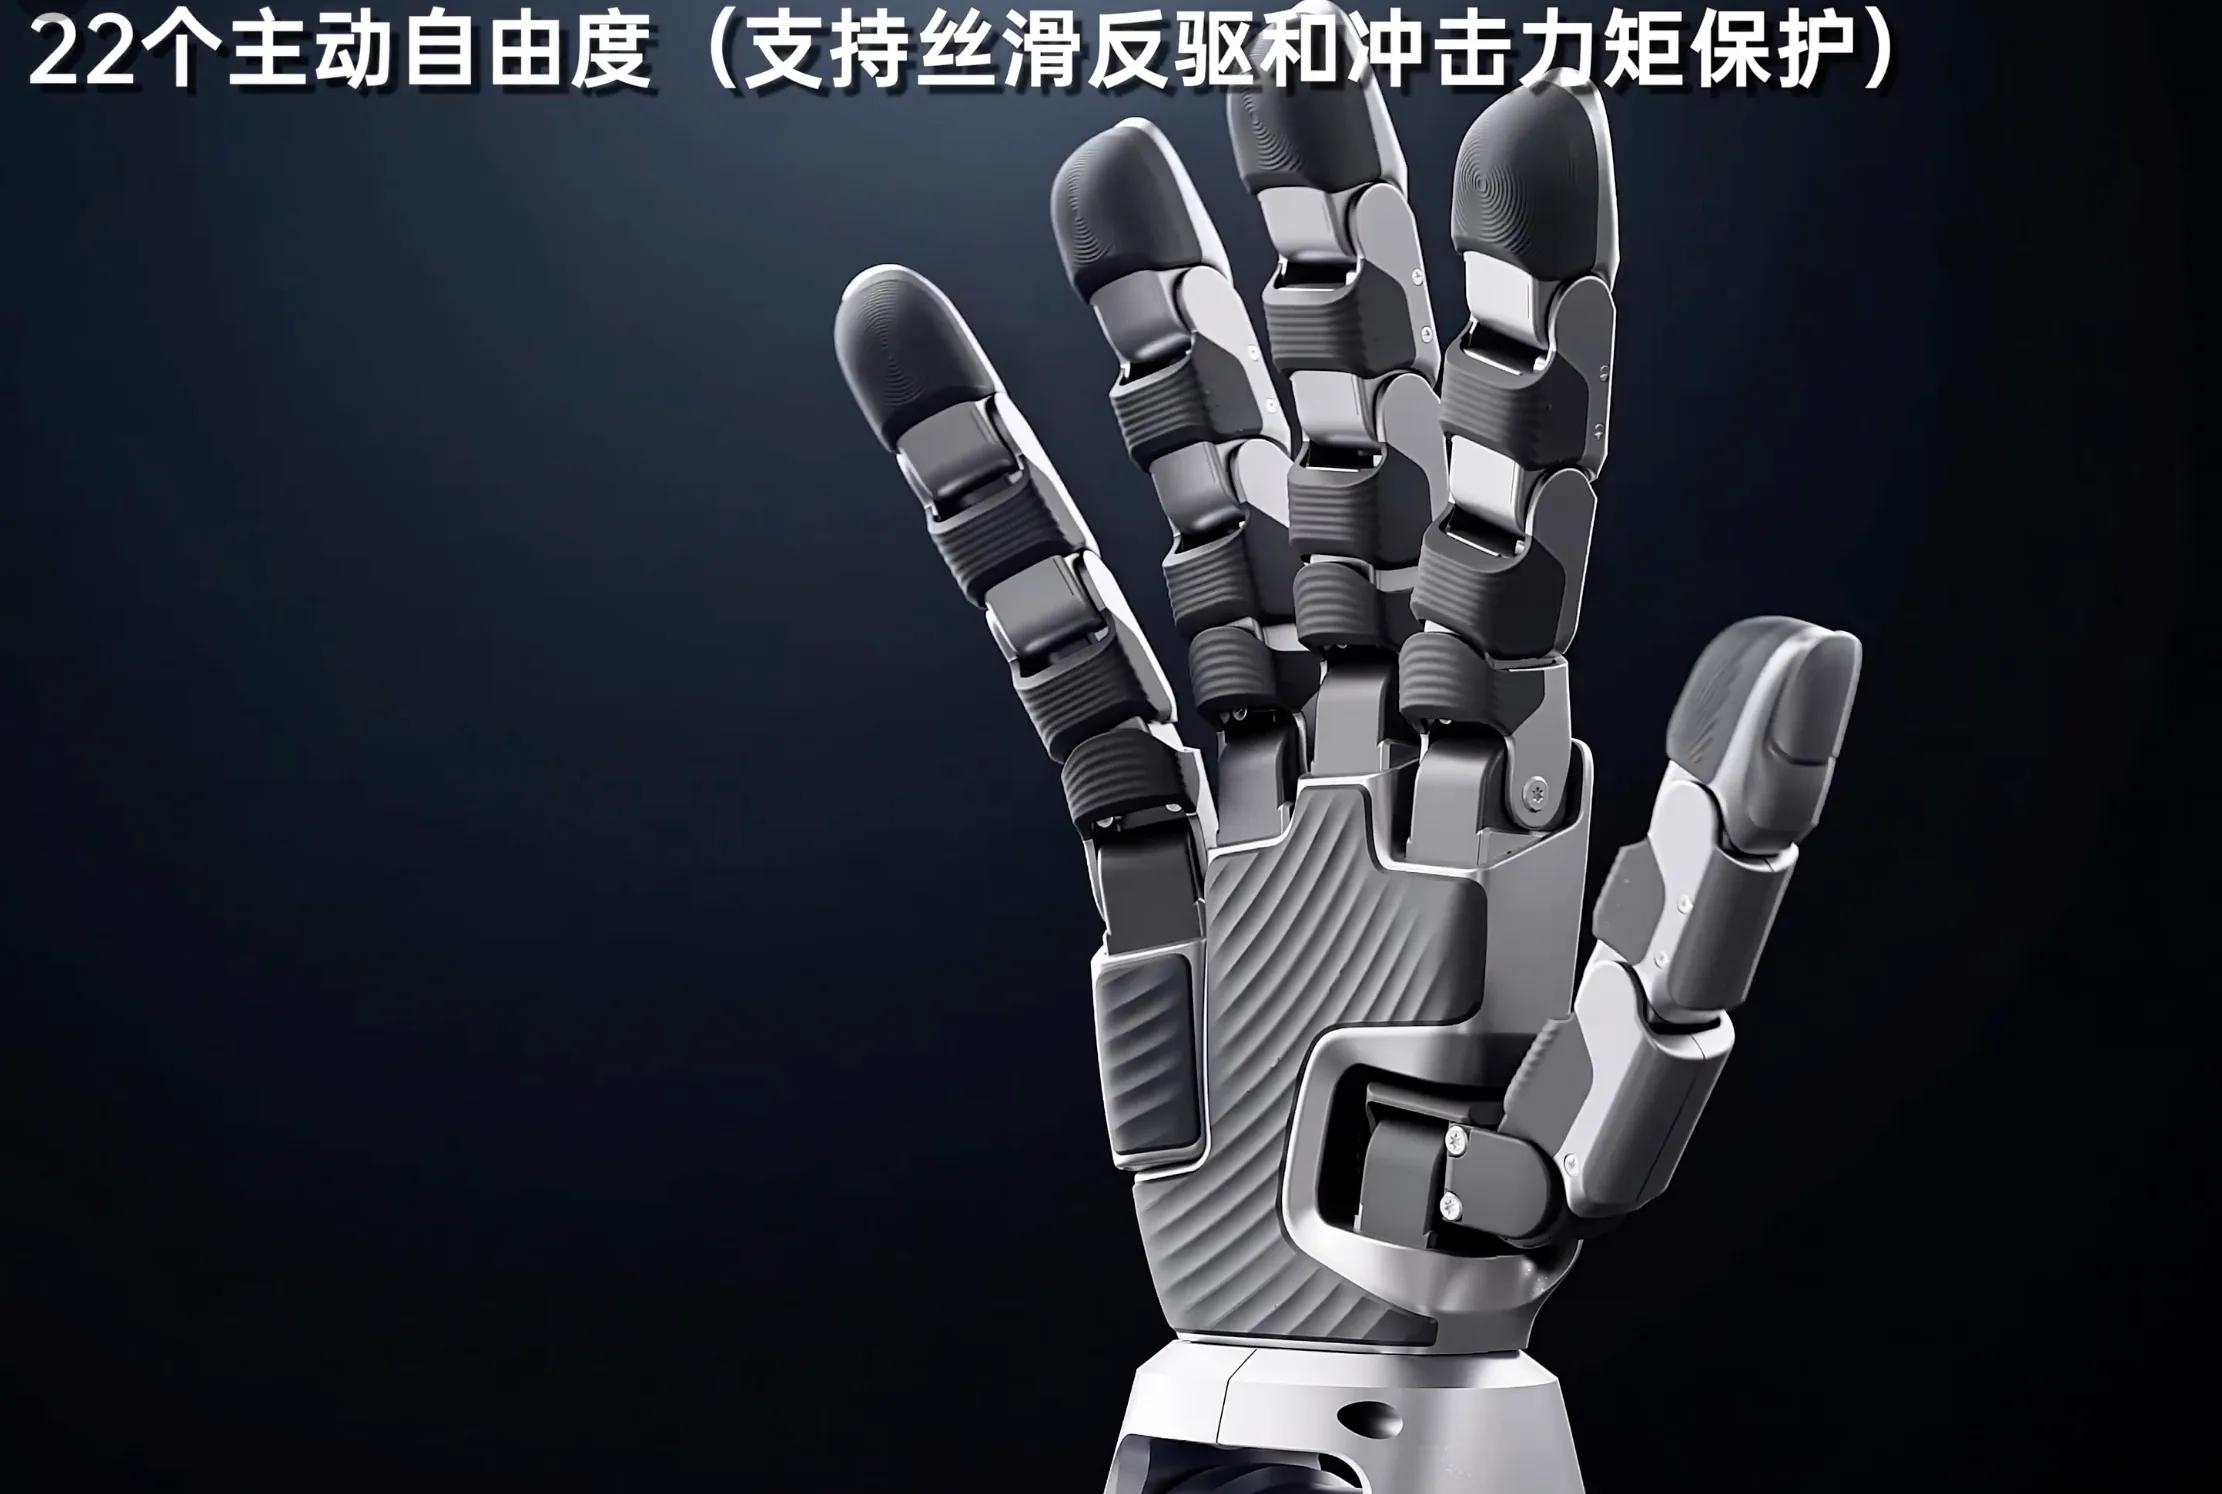
(图源:宇树科技)
在雷科技(ID:Leitech)看来,全行业主动做减法,或许是整条赛道从“参数竞赛”转向“实用主义”的信号。
自由度再高,都不一定能干活
具身智能正处于场景化、规模化落地的关键节点,市场需要的是能干活的机器人产品。超高自由度的灵巧手固然灵活性高,可实际性能未必高于低自由度的灵巧手太多,自由度也存在边际效应。
曦诺未来资本市场负责人付原诚透露,自由度超过25个后,灵巧手的边际效应会递减,边际成本则会提高。如宇树科技的Dex5-S售价3.99万元起,拥有更高自由度的灵巧手因电机、传感器数量增加,价格将达到十万以上,乃至上百万。
中科硅纪CEO张天懿表示,介于二指和五指之间的三指灵巧手,兼顾二指对指能力,还拥有接近五指的通用抓取能力,而且成本相对较低,最受客户认可。
除了成本问题,为保障高自由度灵巧手的灵活性,行业主流方案是全电机驱动。宇树科技为Dex5-S足足配备了22个电机,主动自由越高,需要的电机数量就越多,电机工作时的散热、能耗,以及系统集成度,都是摆在企业面前的难题。
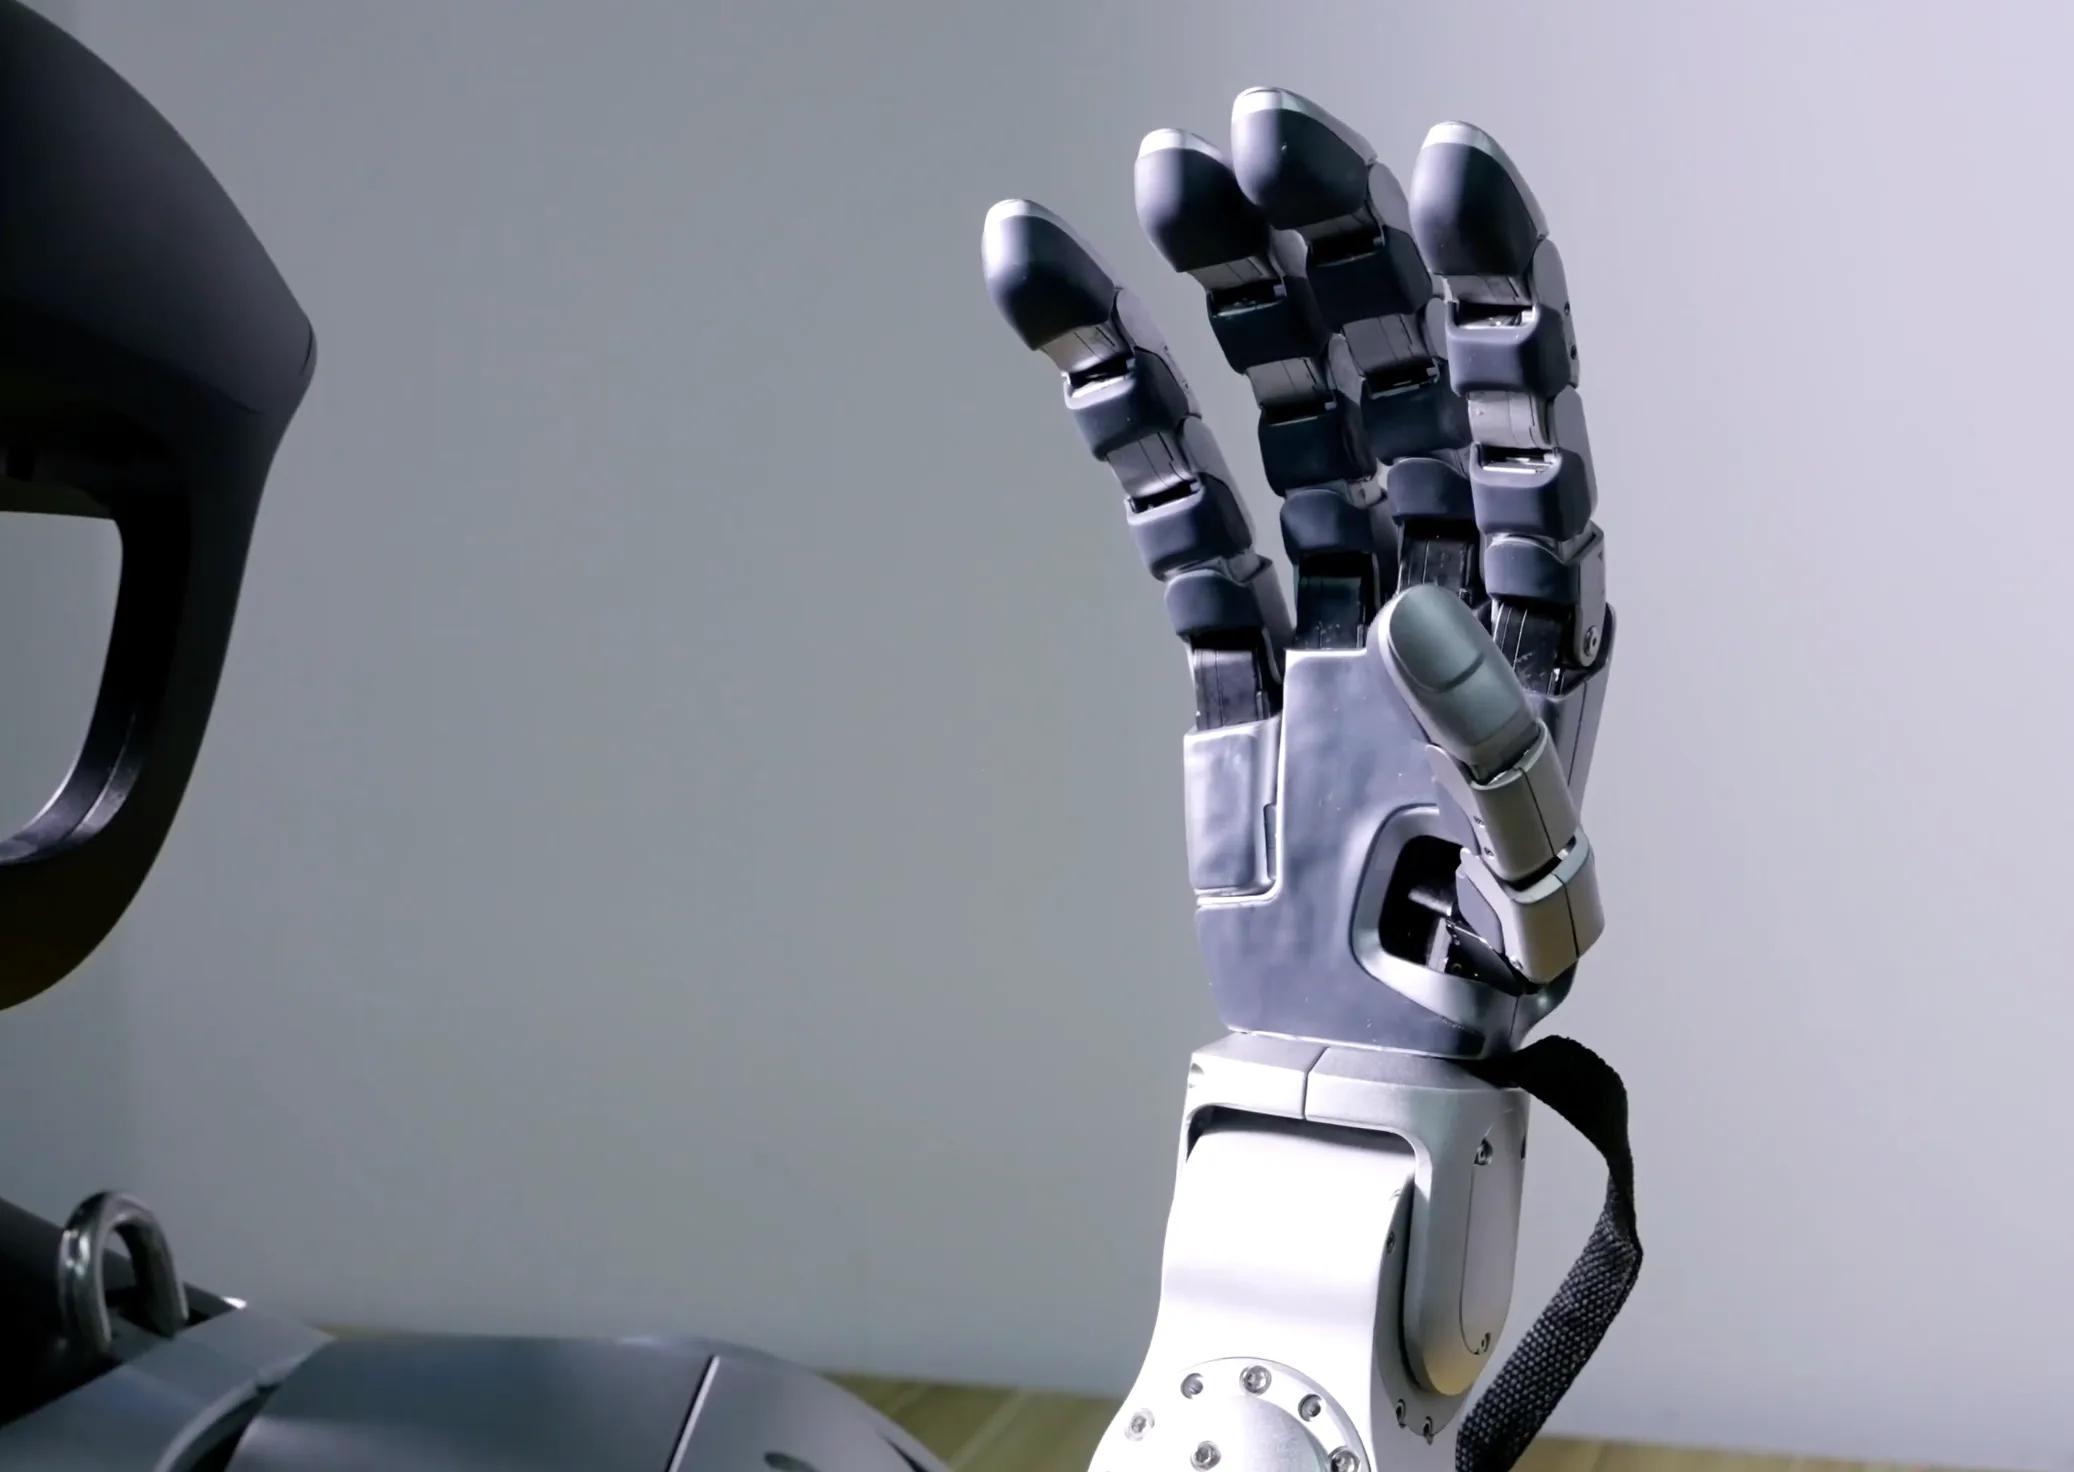
(图源:宇树科技)
最关键的是,现阶段还没有一个足够强大的“大脑”能够驱动20到30个自由度的灵巧手。曦诺未来付原诚表示,现有的VLA模型在同一个时间戳下,只能输出10个左右运动控制向量,软件能力制约了硬件的上限,许多精密动作需要通过遥控方式实现。
说白了,灵巧手领域不再盲目追求自由度,一方面在于成本问题,另一方面在于软件能力不足。
自由度越高,灵巧手所需的电机、传感器就越多,再加上产品一致性、可靠性等问题,成本会呈指数级增长。三指、四指相较于五指,优势就在于成本更低。经济性,仍是困扰具身智能机器人大规模落地的一大难题。
张天懿指出,头部企业的灵巧手产品,在硬件层面的差距已经不算太大。软件能力不足的问题,需要企业投入更多资源训练大模型,而这一切的关键则在于数据。
人手,是灵巧手的最好模板
2026年被具身智能领域称为“触觉元年”,灵巧手快速普及触觉传感器,可感知物体的软或硬、滑或糙、受力多少,能够完成更多精细化操作。
今年8月举办的2026世界机器人大会上,多家灵巧手企业拿下独立展位,不再依附人形机器人展台。因时机器人、灵心巧手、强脑科技、临界点等四家头部企业,合称“中国灵巧手新四小龙”,展出了多款基于绳驱、杆驱、全电机驱动,以及多方案混合驱动的产品。
然而基于成本和软件能力考量,雷科技认为,7-15个自由度的灵巧手,是现阶段最适合市场的产品。它一头卡在VLA模型当前的控制能力上限附近,另一头又能覆盖绝大多数工业抓取、装配和上下料任务,还具有低成本的优势。
至于未来灵巧手的自由度能达到多少,在雷科技看来,理论上灵巧手可以做到比人手更灵活、上限更高,但灵巧手配置了超出人手范畴的额外自由度,将难以采集高质量训练数据。
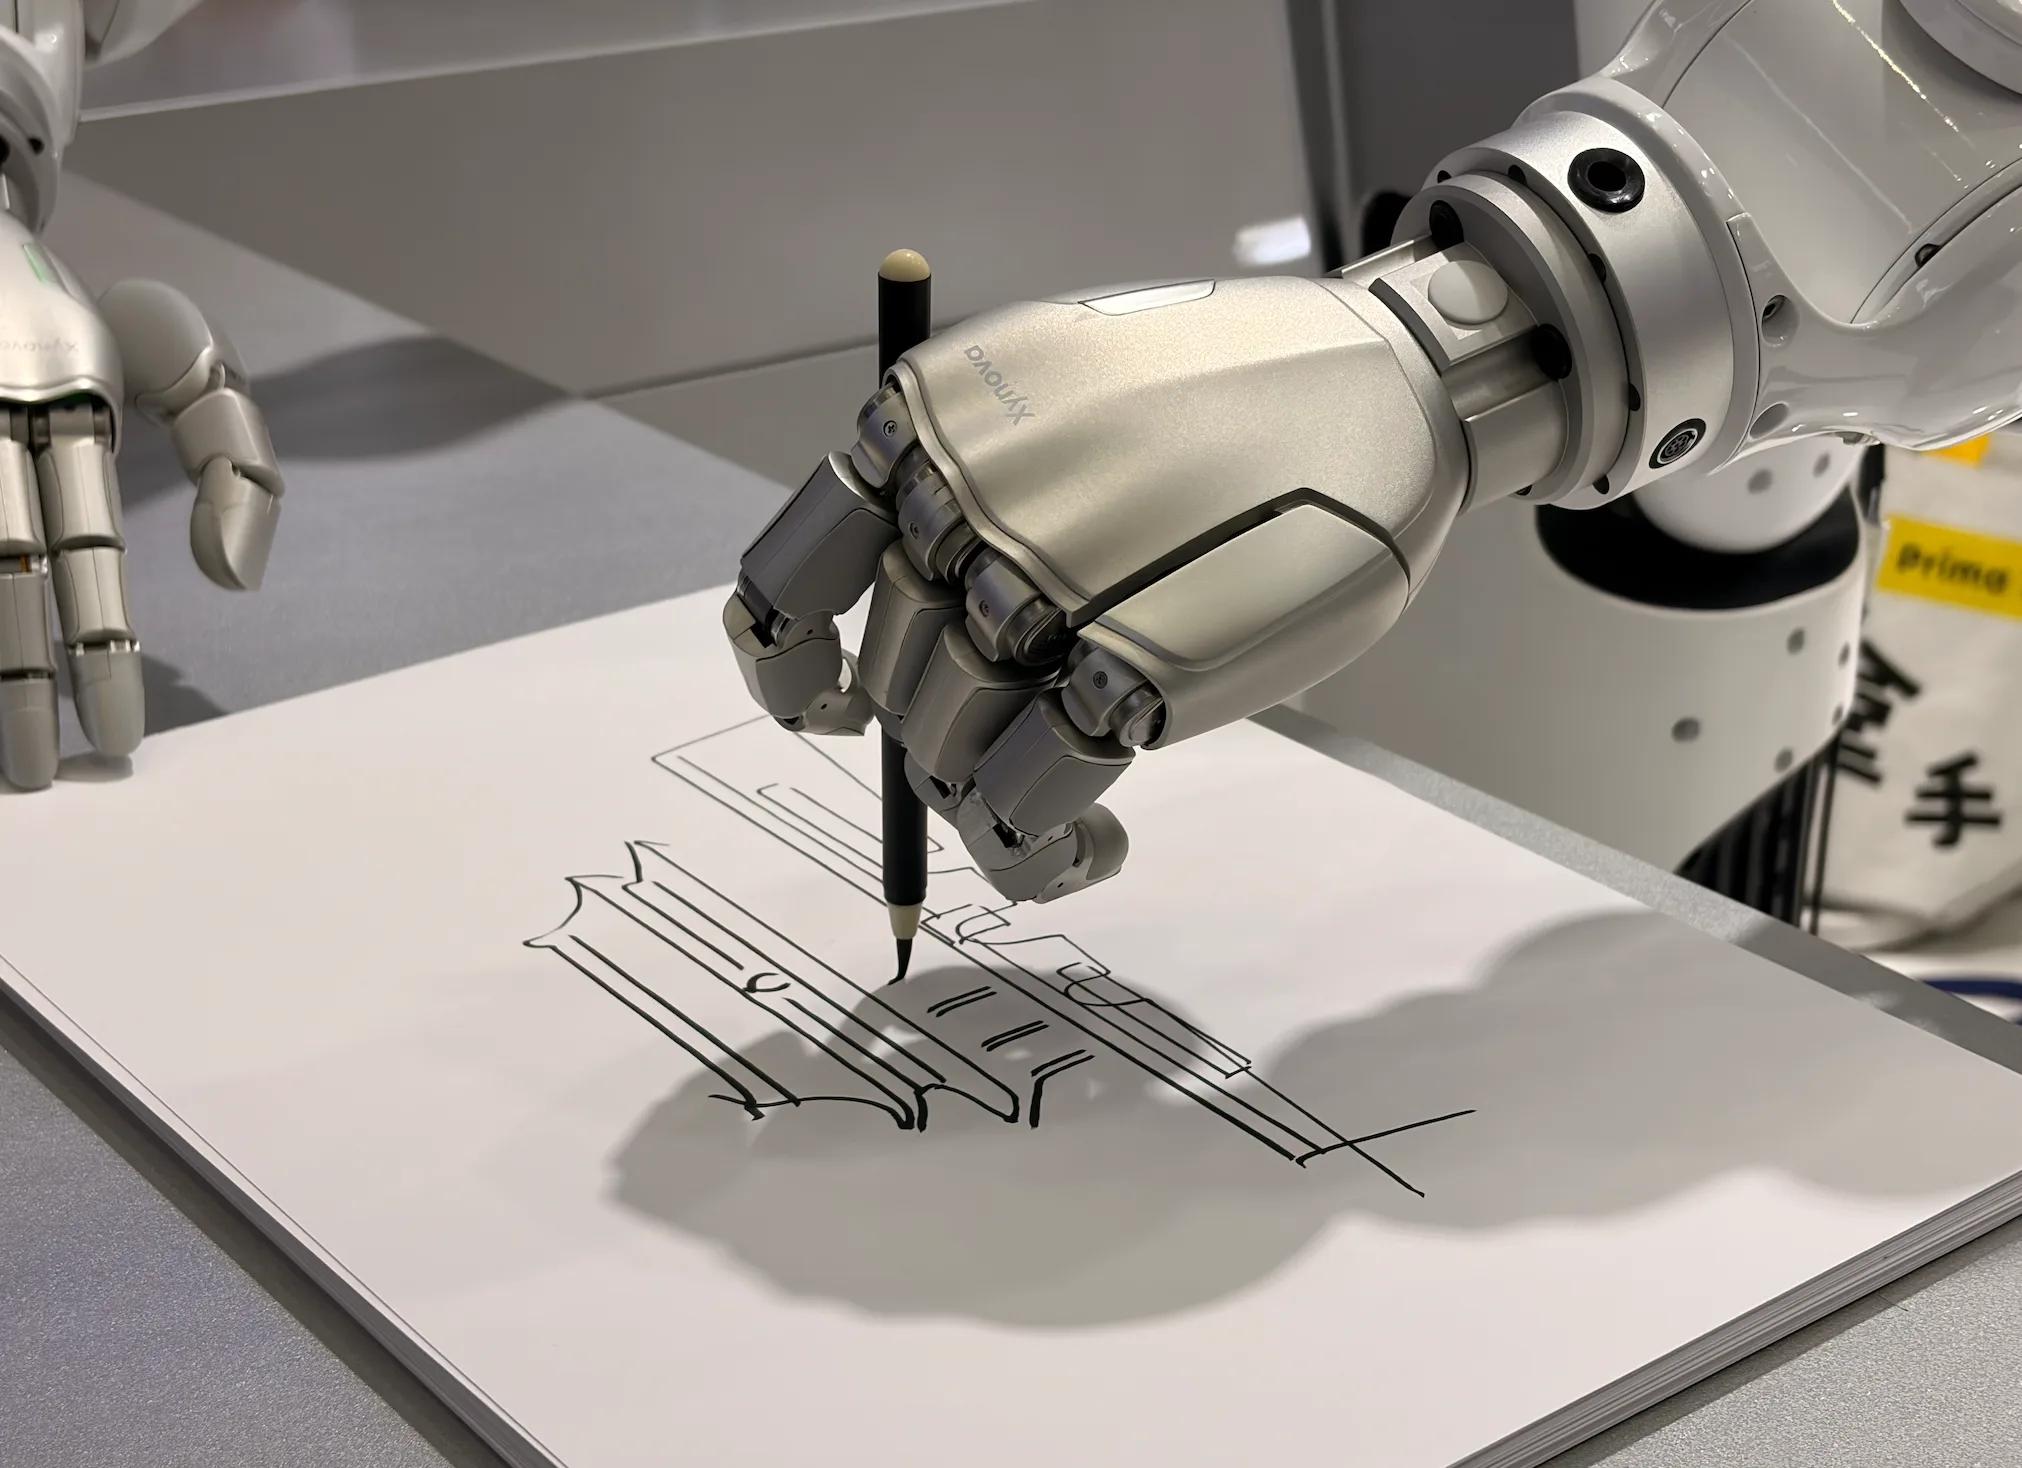
(图源:雷科技摄制)
当前灵巧手的训练数据主要由仿真合成数据、遥操作真机示教、第一视角Egocentric视频、真机自主Rollout+强化学习四部分组成,其中遥操作真机示教由操作员戴上IMU动捕手套或VR手部追踪设备,将真人手部动作通过运动学重定向映射到灵巧手,是行业最核心的数据。
第一视角Egocentric操作视频则是通过摄像头捕捉操作员的手部动作,再用视觉手部姿态估计算法(HaWoR 等),从视频里解算人手21DOF骨骼,再做人到灵巧手运动重定向,转换成灵巧手可执行的轨迹,这两类数据的直接来源都是人手。
仿真合成数据和真机自主Rollout+强化学习,则适合长尾场景或困难场景的重复模拟训练。
今年9月下旬,雷科技受邀参加了觅蜂科技“DATA FOR AI——人人皆可为师”活动,该活动的主旨就是通过MEgo View、MEgo Gripper等设备,让每个人都可以成为机器人训练师,采集可用于训练机器人的数据。在活动现场,觅蜂科技向雷科技展示了设备如何采集用户手部数据。
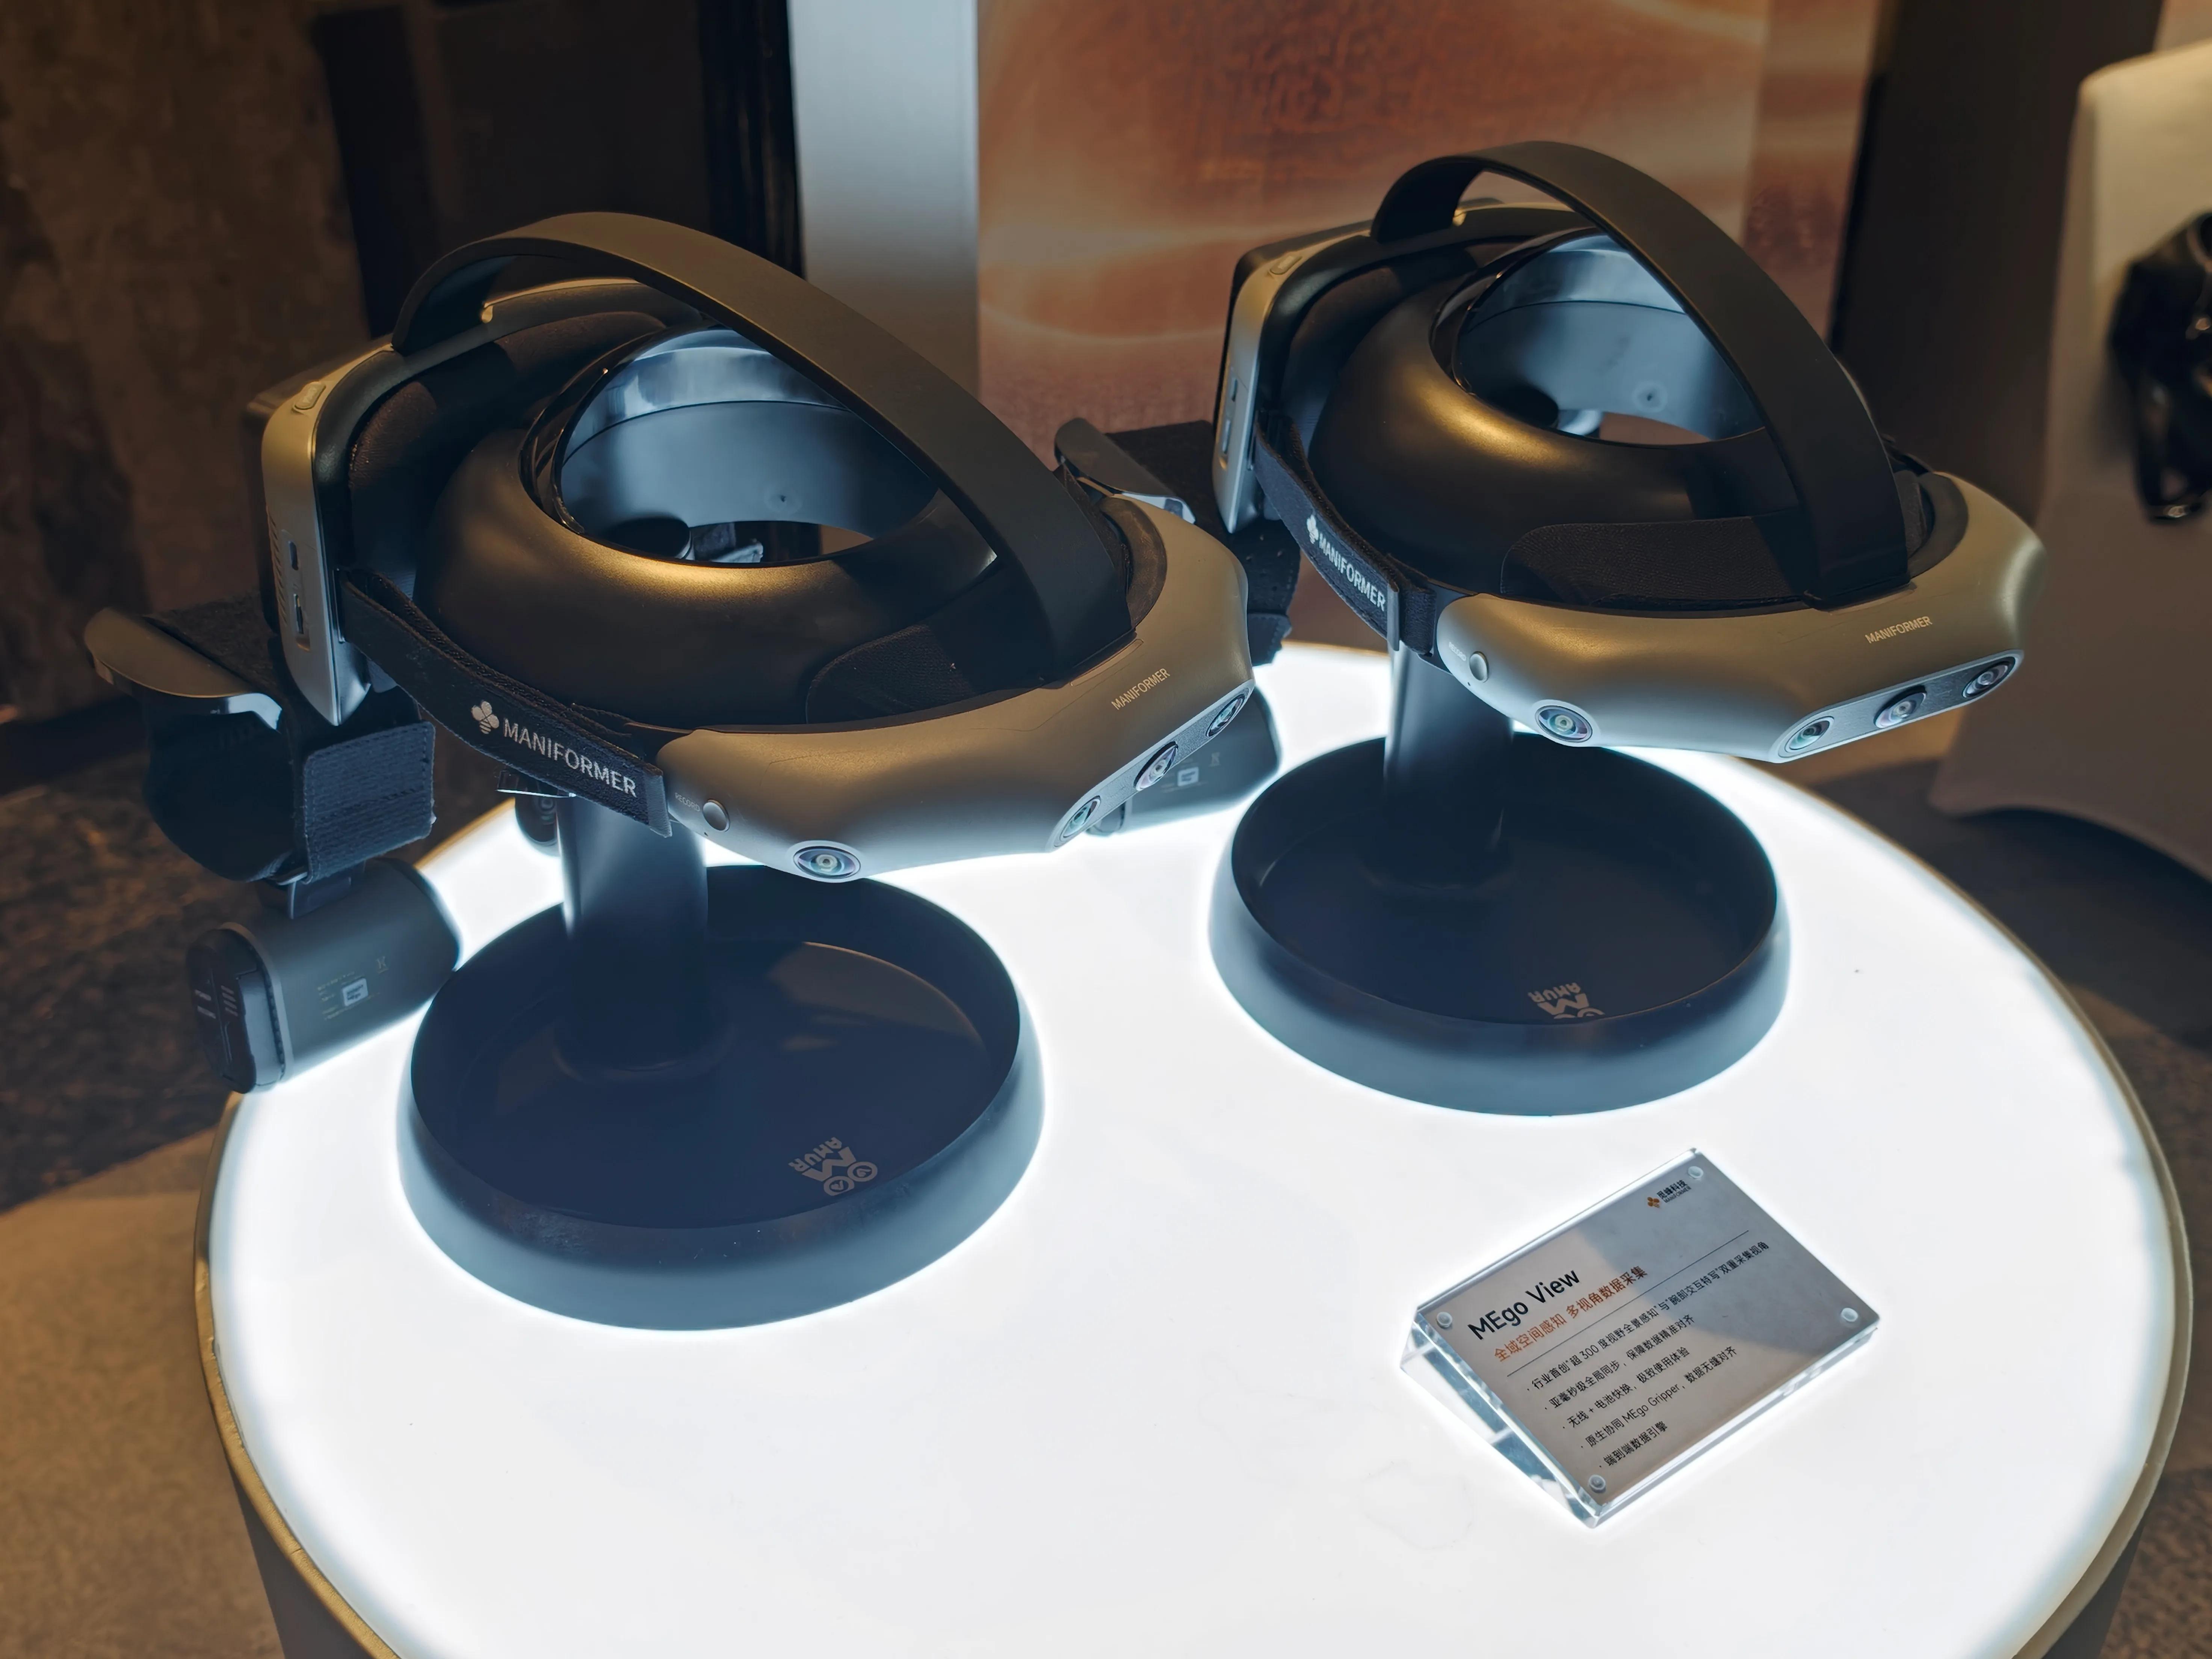
(图源:雷科技摄制)
人手已经给灵巧手“打了样”,接近人手的20-25自由度,大概率最终会成为行业的主流选择。作为机器人行业的先驱,宇树科技Dex5-S便选择了1:1人手尺寸,搭配接近人手自由度结构的设计。
适合场景的手,才是好手
未来灵巧手的发展,要从短期和长期两个角度分析。短期内,限于成本和软件能力影响,低自由度的三指、四指灵巧手,以及夹爪、吸盘等不灵活的末端执行器仍会是主流。长期来看,追求普适性的人形机器人,未来灵巧手自由度会与人手相仿。
最终灵巧手乃至机器人整体自由度的高低,取决于使用场景。当机器人的目标场景是工厂、仓库和结构化环境时,把小指做出来所带来的仿生学美感,抵不过它增加的成本、功耗,以及故障率。也正因如此,面向工业场景的波士顿动力Atlas才敢于砍掉小拇指。
即使软件能力达标,不追求全能的工业场景机器人,将来也未必会选择高自由度的灵巧手,很多时候自由度够用就行了。面向家用场景的人形机器人,所执行的任务更加复杂,未来大概率会用上更高自由度的灵巧手,以实现精细操作。
接下来几年,灵巧手行业真正的分水岭,绝非谁家又发布了30自由度的新品,关键在于谁能把一只15-25自由度的手,配合VLA大脑,稳定地送进工厂、仓库和家庭等场景。参数表上的数字终会褪色,真正留下来的,永远是那些在对的场景里、把活干完的手。
