

 搜索


诺亦腾机器人高精度手部数据开放
4 小时前
/ 阅读约2分钟
来源:凤凰网
诺亦腾机器人开放高精度手部动作捕捉数据集HiPHI-Hand,已用于训练英伟达EgoHand模型,通过Hugging Face发布,支持第一视角视觉和机器人学习研究。
智东西11月10日消息,今日,诺亦腾机器人(Noitom Robotics)宣布开放高精度手部动作捕捉数据集HiPHI-Hand。这套数据已用于训练英伟达的三维手部重建模型EgoHand,包含同步采集的第一视角视频和亚毫米级精度的三维手部真值数据。此次通过Hugging Face公开发布,将为研究人员开展第一视角视觉、手部动作重建及机器人学习等研究提供数据支持。
EgoHand基于NVIDIA Isaac Capture构建,仅需单个摄像头拍摄的第一视角视频,即可重建手部的三维姿态和形状。该模型采用OpenMDW许可发布,允许免费商用。HiPHI-Hand 是其真实世界训练数据来源之一。
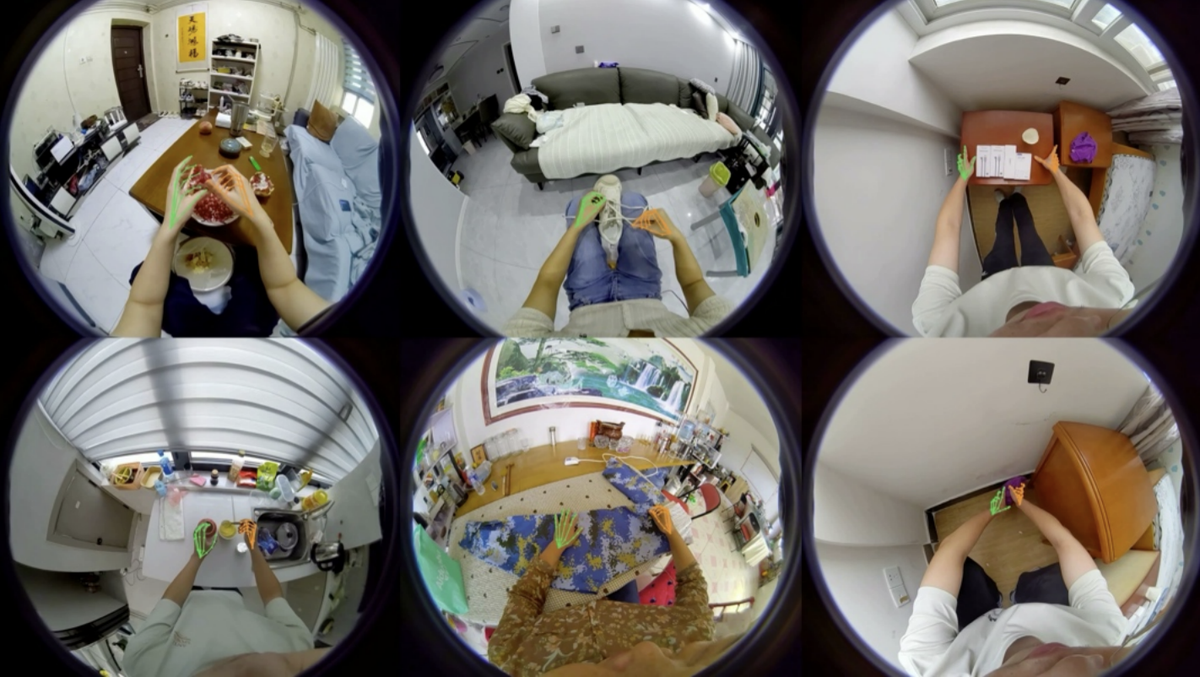
诺亦腾机器人与英伟达在CoRL 2026期间联合开展现场演示。参会者可佩戴SOL第一视角数据采集设备,像平时一样拿取和操作物品,观看屏幕上的三维手部模型随双手动作实时变化。现场演示由诺亦腾机器人研究团队搭建,SOL拍摄的视频实时传输至EgoHand,模型在NVIDIA RTX PRO GPU上逐帧重建手部姿态与形状。
CoRL 2026大会期间,诺亦腾机器人研究人员还将报告HiPHI、OmniContact和AdaPT三篇主会论文,分享团队在人体交互数据、接触建模和机器人运动学习等方向的研究进展。
