

 搜索


小米公布21自由度仿生手:采集1827个工厂作业SOP训练验证
2 小时前
/ 阅读约2分钟
来源:凤凰网
小米公布新一代高自由度仿生手,拥有21个自由度、26个电机,配备1500个触觉感知点。团队基于真实作业SOP进行分析验证,选择21自由度方案,采用混合驱动架构,研发热预测模型解决散热问题。
凤凰网科技讯(编辑/宋淑美)10月27日,小米技术公布新一代高自由度仿生手的研发进展。该仿生手拥有21个自由度、26个电机,配备1500个触觉感知点。小米团队基于小米汽车智能制造部中试中心采集的1827个真实作业标准操作流程(SOP),对仿生手的设计和抓握能力进行分析与验证。
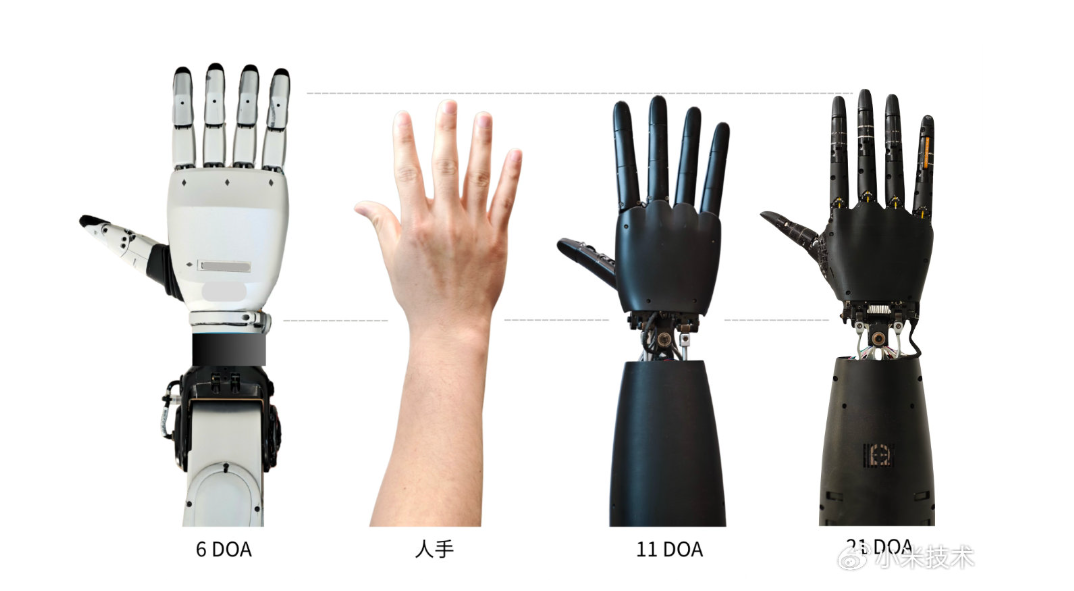
据介绍,相关数据来自工厂16个典型工段,覆盖2579个SOP中的1827个,涉及多角度视频采集和动作捕捉。团队通过分析人手各关节的运动范围及关联性,评估不同自由度配置的实际价值,并在仿真环境中利用工厂工具、零件等数字资产开展抓握测试。
仿真结果显示,相较于6至15自由度方案,17至21自由度方案的平均稳定抓握成功率提升15%至38%;当自由度达到23个及以上时,抓握能力的提升幅度明显放缓。团队最终选择21自由度方案,以兼顾工厂作业覆盖度与抓握表现。
在工程设计方面,该仿生手采用腱绳驱动与直驱相结合的混合驱动架构,手掌重量为324克,并配备腱绳张力传感器及全掌高密度触觉系统。针对电机密集布局带来的散热问题,团队还研发了热预测模型,可预测未来5至10分钟的温度变化,当前预测精度优于3℃。
小米表示,这项研究旨在通过真实制造场景的数据分析,探索高自由度仿生手在复杂操作任务中的应用价值。
