
 搜索

Robotaxi才是马斯克本命所归!
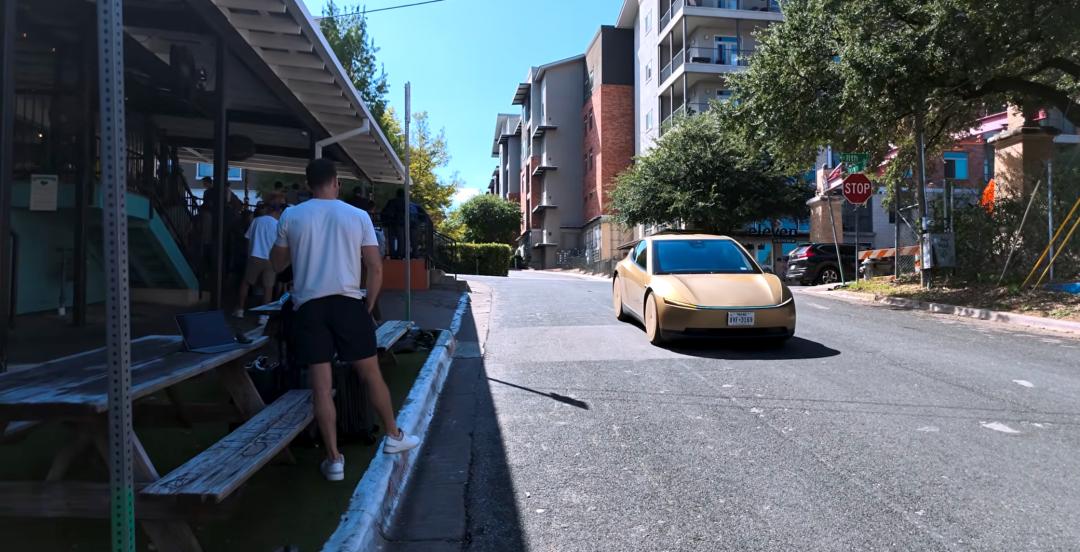
特斯拉官方,首次公布了Cybercab详细拆解全视频。
之前的Model 3/Y/S/X生产制造流程、理念的“革故鼎新”,已经让传统汽车工业大呼受不了,那最新的Cybercab,大概能直接“逼疯”、“吓傻”老前辈。
真的有点难评,这Cybercab应省尽省,和乐高也没什么区别,简直就是马斯克给自己造的大玩具。
Cybercab最新技术革命:电池与高压电子系统
先从整车最核心的电池与高压系统说起。
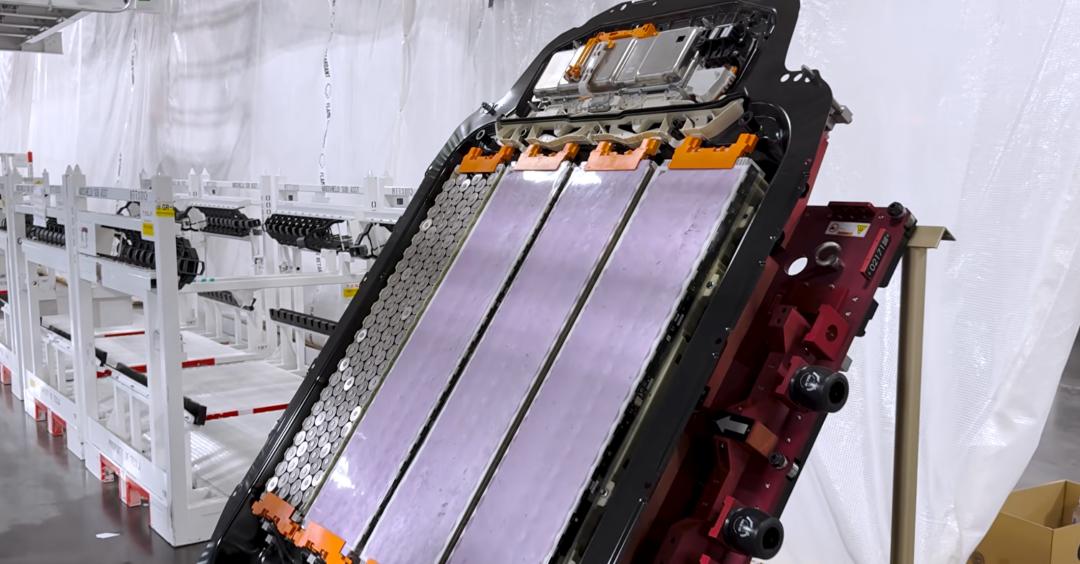
Cybercab在这里做了几项重要改动:取消火工品熔断器、采用无线BMS、重新设计电池包结构,以及引入高压盲插接口,共同目标是简化电池系统内部结构,让生产装配和后续维修更加容易。
分别来看,首先是取消传统电动车普遍采用的火工品熔断器(Pyro Fuse)。
传统电池包的高压回路中,通常会设置火工品熔断器,当车辆发生严重碰撞或出现短路等重大电气故障时,系统会触发内部微型火工装置,通过爆炸产生的机械作用切断高压回路。
火工品熔断器属于一次性保护部件,触发后必须更换,触发过后整个电池包也基本报废,后期维护成本极高。
而Cybercab改用超高速中断接触器(Fast Interrupting Contactors),通过高速电气开关和控制电路监测异常电流,在故障发生时切断高压回路。
部分故障排除后,接触器还可以重新闭合,减少一次性部件的更换需求。
其次,电池包内部的通信方式也发生了变化。
Cybercab采用模组内无线电池管理系统(Wireless BMS),在各个模组的采样板上集成射频通信芯片,通过无线信号传输数据,并支持模组级边缘计算。
这样就可以取消大量内部采样线束和连接器,当然每个模组增加了二三十美分的芯片成本,但整个系统可以节省超过1.5美元——一个电芯单元省,整个电池包能节约一笔相当可观的成本。
值得一提的是,这套无线BMS方案还与特斯拉Optimus人形机器人共享相关技术。
第三点,电池包结构也进行了调整。
此前Model Y采用全结构化电池包,通过大量灌封胶将电芯固定在内部,并与车身结构形成整体。这种设计有利于提高结构刚度,但电芯被高度固定后,局部故障很难单独维修。
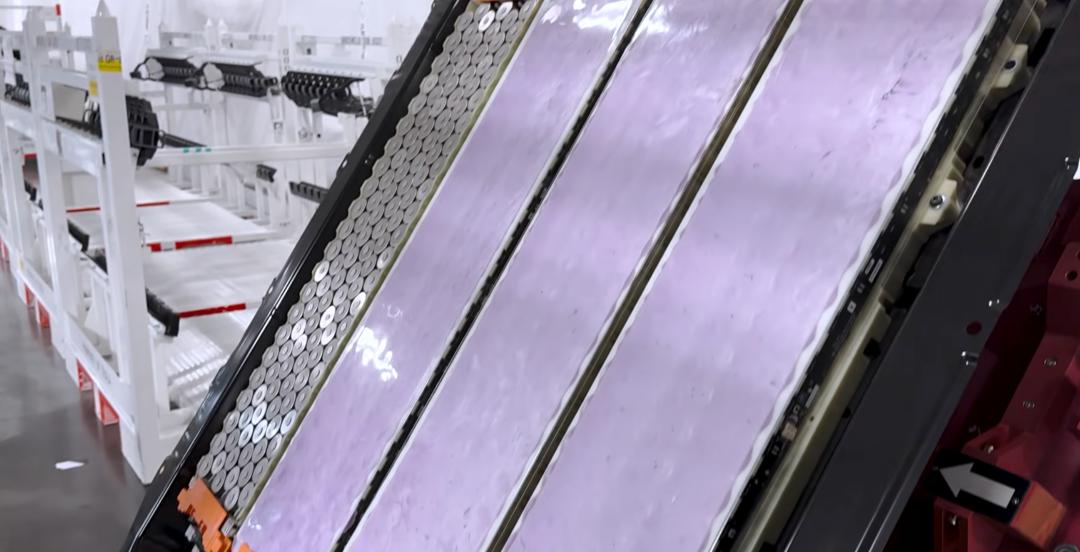
Cybercab改为半结构化电池包(Semi-Structural Pack),将灌封胶限制在电池模组内部,模组与电池包外壳之间通过机械纵梁等结构连接。
这样既能保留模组内部的固定和防护能力,也让不同模组具备独立拆装条件。发生局部故障时,可以针对对应模组进行更换,无需直接报废整个电池包,而单个模组成本约为1500美元。
电池包底壳则采用1.2mm冲压钢板,进一步降低材料成本。
最后一项变化,直接服务于自动化装配:高压盲插(HV Power Blind-Mates)。
传统高压接口需要人工或机械臂完成连接器插接,还需要高压互锁回路(HVIL)监测连接状态。Cybercab改用带定位结构的高压盲插接口,电池控制器与模组在合装时,只需按照预设位置推进,就能自动完成高压连接。
为了确保接口真正插接到位,特斯拉还引入了力-距离曲线控制(Force-Distance Curve):机械臂实时监测插入过程中的阻力变化和行程距离,通过预设曲线判断接口是否对齐、是否完全插入,以及连接过程中有没有异常。
总结一下,从电池保护、内部通信到结构设计和高压连接,Cybercab把电池包进一步拆分为可独立装配、检测和维修的模块,唯一目的就是降低成本,包括零部件本身的硬性成本,装配流程的劳动成本,以及后期维护成本。
前部集成模块:热管理与线控系统
电池包之外,Cybercab另一个高度集成的区域就是前部模块,集中了整车约50%的零部件,热管理、驱动逆变器、高压配电以及部分制动系统都在这里完成集成。
这一点我们熟,国内的比亚迪等等玩家,早就量产了车空即成模块。
先看热管理系统,Cybercab采用纯乙二醇间接热管理系统(Indirect Thermal System),将冷媒压缩机、热交换器和控制歧管集中在前部模块内部,让制冷剂尽可能局限于局部循环系统。
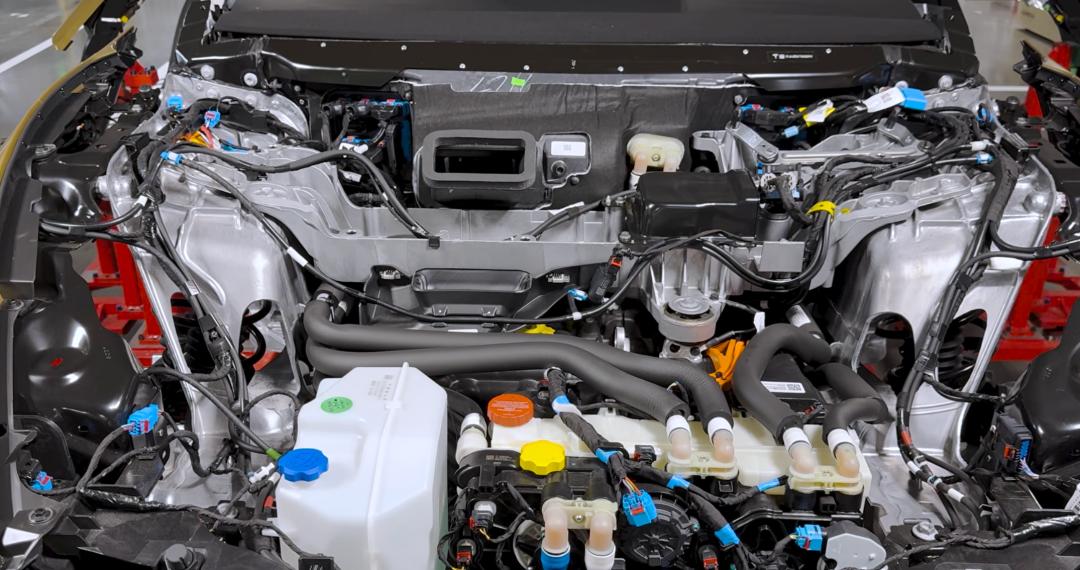
这意味着,传统热管理系统中需要延伸至整车不同区域的制冷剂管路可以大幅减少。对于制造来说,少了大量管路和连接点;对于维修来说,部分组件可以独立拆卸,无需对整车制冷剂回路进行抽空,也不必拆卸悬架。
与此同时,电动空调压缩机(EAC)也直接集成在热管理模块上,减少独立支架和额外连接结构,整个模块可以在进入总装线之前完成检测。
热管理之外,Cybercab还采用了线控制动(Brake-by-Wire)。
传统制动系统依靠液压管路传递制动力,从制动输入到车轮端执行,中间需要一套完整的液压传递链路。
Cybercab取消了跨越车身前后的液压制动管路,通过电信号控制车轮端的执行机构完成制动。这对于没有方向盘和传统驾驶踏板的Robotaxi尤其重要,自动驾驶系统可以直接发出制动指令,由执行机构完成动作。
与此同时,前后制动模块能够在整车合装之前独立进行功能测试,省去了传统液压管路的布置、连接和排气工序。
还有一项容易被忽略的变化,是驱动逆变器直接承担高压配电中心(PDC)的功能。
传统电动车通常需要通过独立高压配电单元,将电池输出的电能分配给驱动电机、空调压缩机和热管理系统等不同部件。
Cybercab则将高压配电功能整合进驱动逆变器。电池包只需通过主高压线路连接逆变器,其他高压用电设备可以在这里完成分接。
这样就减少了独立配电盒、高压线束和连接器的数量。
把这些设计放在一起,Cybercab前部模块的集成逻辑就比较清晰了:热管理减少长距离冷媒管路,线控制动取消跨车身液压管路,逆变器兼顾高压配电,多个功能模块还可以提前完成独立装配和测试。
车身工艺与驱动单元
Cybercab在车身制造上的调整就更加直观了。
最显眼的一项,是车身外覆盖件采用反应注塑成型(RIM)与模内成色(In-Mold Color),直接取消传统喷漆流程。
RIM,即反应注塑成型,与传统塑料注塑有所不同,传统注塑需要先将固态塑料颗粒加热熔融,再注入模具;RIM则是将液态高分子原料混合后注入模具,通过内部化学反应完成固化。
模内成色则是在成型过程中直接加入颜料,让零部件出模时就具备最终颜色。
两项技术结合后,车门、翼子板、车顶等外覆盖件可以直接完成成型和颜色处理,减少后续喷漆工序。特斯拉由此可以削减喷漆车间相关设备和生产空间。
等等,怎么感觉似曾相识:
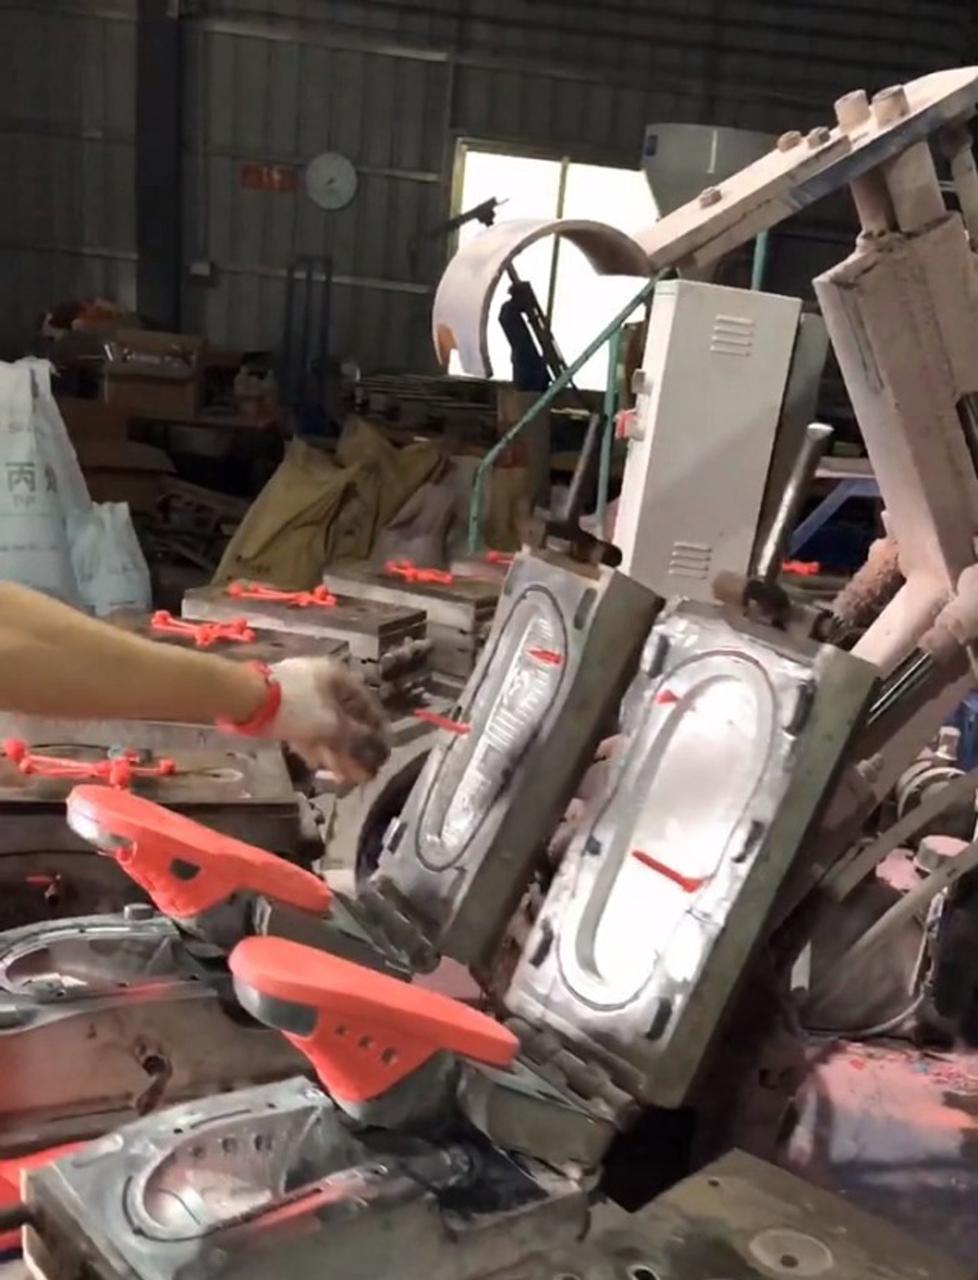
思路类似,但特斯拉显然在更高维度。
与此配套,Cybercab前后大型铝合金压铸件,本身就大大减少零部件和工序,此外还采用特制合金材料,取消传统电泳涂装工序。
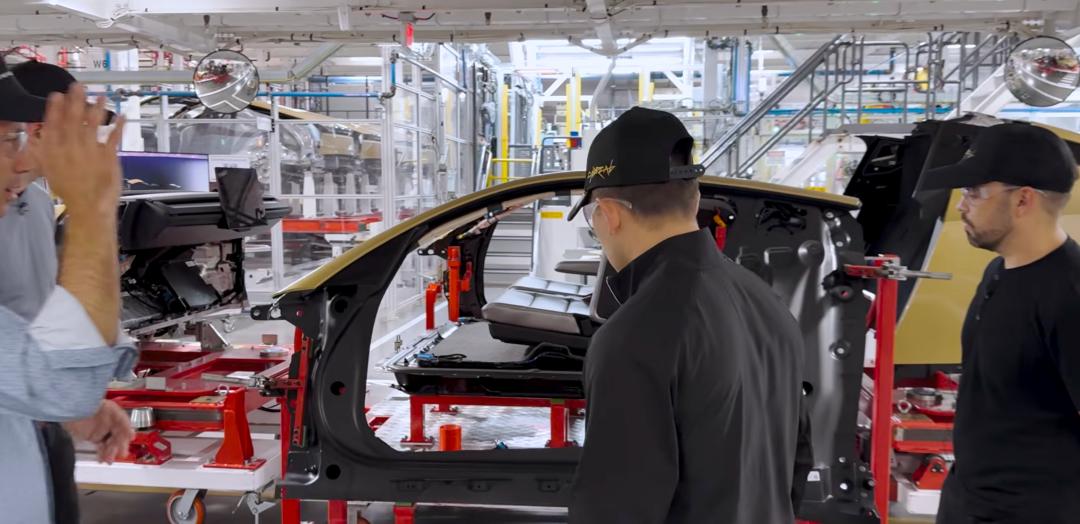
车身工艺之外,Cybercab的驱动单元也针对城市Robotaxi场景进行了重新设计。
这套驱动系统被称为5DU,采用前轮驱动布局,减速比提高至11:1。
之前特斯拉车型的减速比通常在9:1左右,需要兼顾城市通勤和较高的最高车速,但Cybercab主要面向城市运营,频繁起步、停车和低速行驶是核心工况,因此将减速比提高到11:1,通过更大的减速比放大车轮端扭矩,同时减少对高速性能的需求。
驱动单元内部还有两项简化设计:用机械油泵替代独立电子油泵,取消相关电机、驱动电路和控制软件;将冷却水道直接集成在压铸铝壳体内部,通过壳体传递热量,减少对电机定子等部件的额外加工。
从外覆盖件成型、车身压铸到驱动单元,Cybercab持续压缩独立零件和后续加工环节,而这些硬件设计也为接下来更大规模的制造流程重构提供了条件。
拆盒流程、倒置合装
前面这些技术变化,最终都指向一个更本质的问题:Cybercab究竟怎么才能多快好省的生产出来?
传统汽车制造通常先完成车身焊接和涂装,再进入总装线,依次安装仪表板、内饰、座椅、线束、底盘和动力系统。
但随着车身逐渐形成封闭结构,很多零部件只能从有限的开口进入车厢内部安装,机械臂也需要在狭窄空间内完成复杂动作。
而有了前面大幅简化的车身零部件,Cybercab就可以顺理成章采用Unboxed Process(拆盒制造流程),将整车拆分为多个相对独立的模块,让它们在平行生产线上同步组装,最后再进行整车合装。
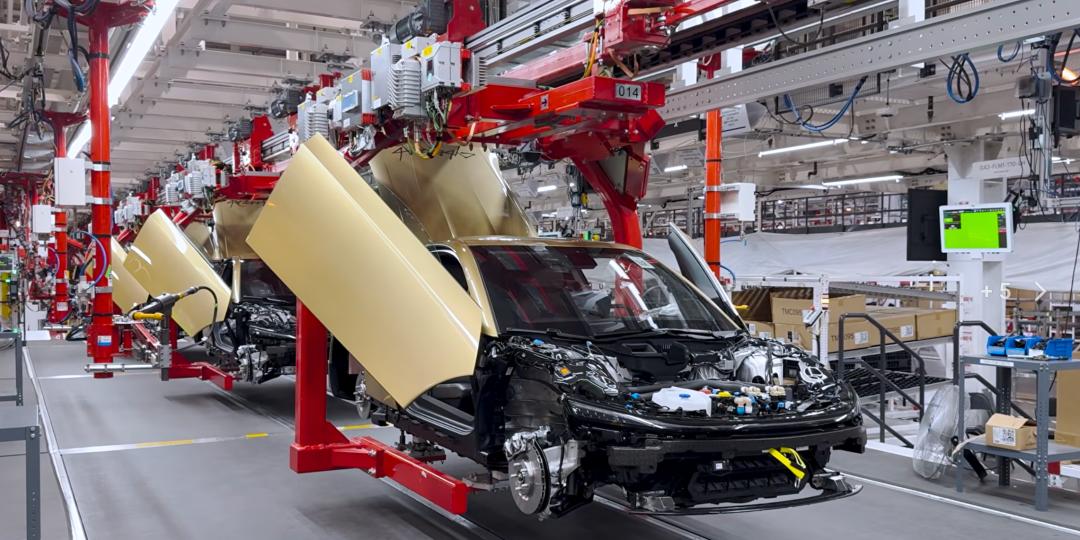
其中最关键的有两项工艺。
第一项是平地卧式组装(Flat Bench Assembly):
也就是将左右两侧车身模块水平放置在工作台上,顶棚、内饰、线束和控制组件都可以从上方直接安装,给机器人和工人提供了更开放的操作空间,减少了伸入车厢内部进行复杂装配的动作。侧模块还可以在独立生产线上提前完成组装和检测。
第二项是倒置合装(Inverted Decking):
先将驱动单元、悬架和热管理系统固定在几何托盘(Geo Pallet)上,再把已经完成部分装配的车身从上方放下,直接与底盘模块对接。
这种方式让底盘可以提前完成独立装配,车身与底盘之间则通过预设位置进行定位和连接,减少了传统合装中复杂的托举、对齐和调整动作。
前面提到的高压盲插、线控制动和集成式热管理,也都在为这种合装方式提供条件,就比如高压接口可以自动插接,制动系统无需额外铺设跨车身液压管路,热管理组件也已经在前部模块内部完成集成。
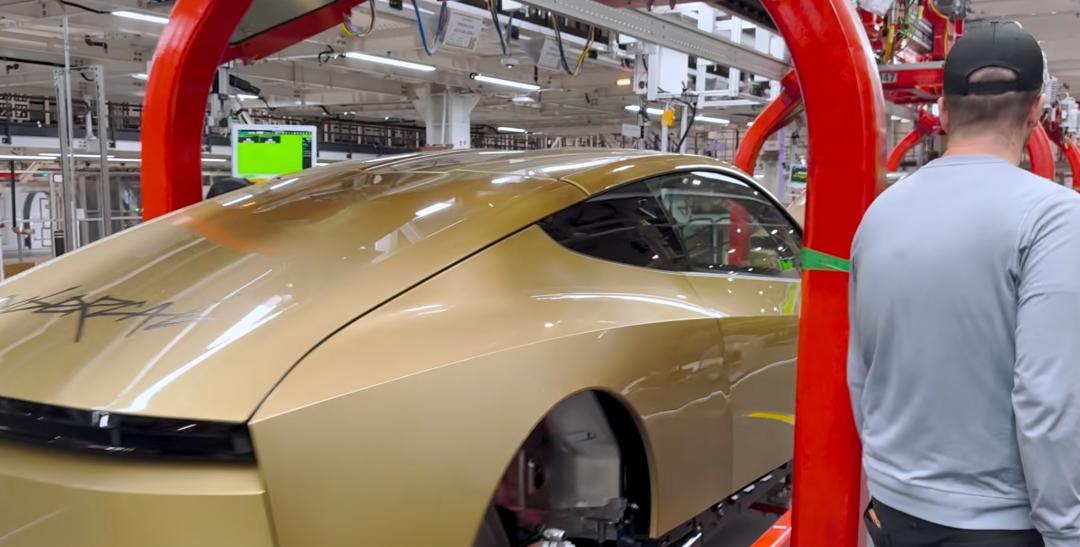
最终,这套制造流程体现为一个相当醒目的数字:Cybercab整车总装线(GA)据披露仅保留25个工位,总装自动化率达到78%至80%。
相比之下,Model Y的总装工位数量约为Cybercab的5至10倍。
当然这里的25个工位指整车最终总装阶段,并不意味着从零部件加工到整车下线只需要25道工序。
电池模组、驱动单元、车身压铸件和侧模块,仍然需要在前面的独立生产环节完成制造与装配。
真正的变化在于,以往大量传统上集中在总装线上的工作,被提前拆分到了不同模块的平行生产线上。
最终总装承担的任务,更多变成了功能模块的定位、连接与整车验证。
这也解释了为什么Cybercab的电池、热管理、制动、车身和驱动系统都在强调模块化:
它们共同服务于一套重新设计的制造流程,而25个GA工位正是这套流程最终呈现出来的结果。
Robotaxi新变量
Cybercab本身,就是最极致的特斯拉、最“马斯克”的特斯拉。
舍弃一切不利于成本、不利于维护的工序,从零部件到制造流程,最大程度模块化。
从最早特斯拉实践的一体化压铸,到SpaceX星舰的简单可复用思路,再到人形机器人的轻量化等等,都集中体现在Cybercab上。
比如星舰上简单粗暴的不锈钢外壳,和Cybercab的反应注塑成型与模内成色,在底层动机上是不是如出一辙?
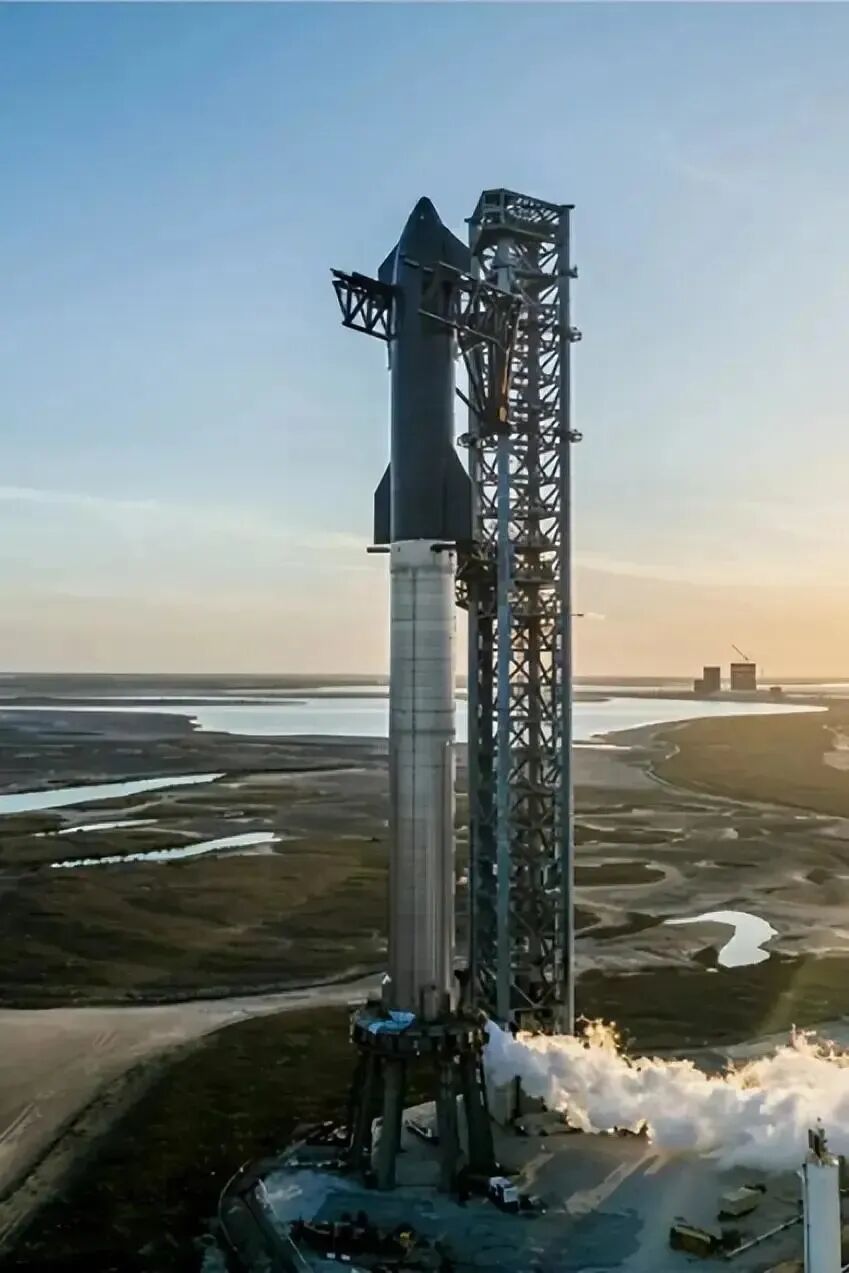
所以,Cybercab可能不是老马职业生涯最极致的制造业作品,但是却是现阶段老马理念最集中的一款产品。
而Robotaxi,也从Cybercab开始,有传统和先锋之分了。
Waymo、文远、小马、Apollo的量产运营车型,本质是“在传统乘用车加装自动驾驶套件”,所谓“前装”含义,是和传统车企做车规定义,避免粗糙的后期“手搓”。
而随着主机厂车型的一代代迭代,以及Robotaxi规模化效应逐渐显现,这些Robotaxi玩家给出的节奏,是2-3年更新一代,而每一代Robotaxi成本比上一代下降一半左右。
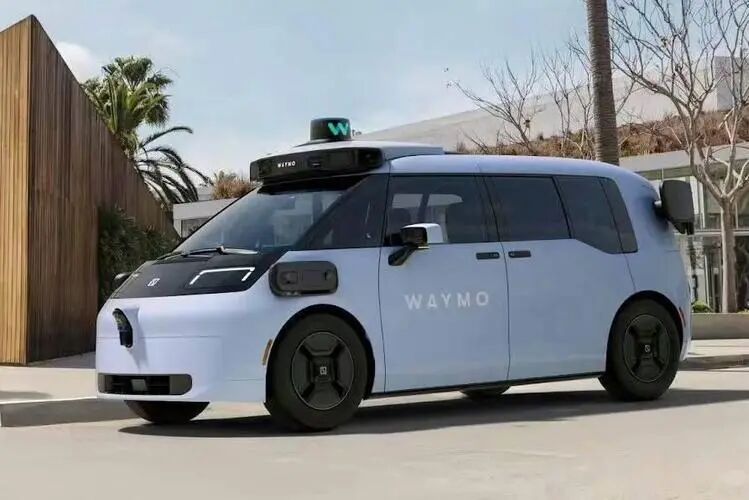
但Cybercab仅从“载客拉人”的立场出发,把所有传统汽车跟载客无关的配置、工序,都剔除了。
就是一个纯粹的拉人工具,多一点都没有。
由此,Robotaxi竞争又有了新变数。
以前Robotaxi按代际降本的节奏,被彻底打破了。
Robotaxi在软件算法、运营、供应链、车企前装合作之外,有了一个最新的竞争维度——生产制造;
Robotaxi成本下降的下限,被特斯拉突破,所以从成本、从生产效率来看,特斯拉Robotaxi的规模化加速度,会比所有Robotaxi玩家快的多。
因为眼下没有任何一个Robotaxi玩家还会产生独立生产载具平台的能力和野心,就算有,前期投入成本也成了最大制约因素。
当然这里有一个变数是小鹏,技术路线上和特斯拉几乎完全一样,从L2+的规模化出发推动L4 Robotaxi落地,只不过现阶段,小鹏还是用已有车型改造Robotaxi做测试。
马斯克的新进展何小鹏跟不跟,是个看点。
最后,知道大家和我一样,都质疑、追问马斯克这么搞,特斯拉Cybercab的安全性能保证吗?
这里借用一句黄仁勋前几天规劝德国、欧洲监管机构的一句原话:
新的技术、流程必须要有监管,但前提,是得允许新技术不断产生啊!